在我向您展示这一能力之前,您必需相识 Robocode 的一些基本常识。首先 ,它进攻和防守利用的是一个能量仓。这就带来了有趣的博弈抉择:您必需抉择 何时利用能量向敌手开炮,何时生存能量以应付大概的损失。
其次,呆板人对付周围情况的相识很是有限。它可以知道其它呆板人的间隔 、方位、偏向、速度和能量品级。可是,它看不到子弹,不外也许按照这些线索 ,您可以意料如何发明其它呆板人正向它开炮。
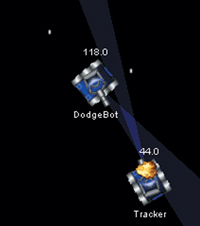
DodgeBot 静止不动,不绝的跟踪敌手的前一能量品级。当它的能量下降必然 的量时,DodgeBot 就认为它开炮了,并移向左边或右边。令人受惊的是,这将 会疑惑大大都呆板人的对准要领。它们要么直接向方针开炮,要么试着按照您的 速度和偏历来推算位置。假如您的呆板人不移动,两种算法城市正好冲着这个机 器人开炮。而您的呆板人猜到了这一点,向旁边跃出一小步,但子弹仍是沿本来 的偏向。图 1 展示了实际的 DodgeBot。
图 1. DodgeBot 对 Tracker(上当了!)
清单 1展示了 DodgeBot 的代码。每当雷达发觉到仇人时执行主代码部门。 DodgeBot 保持本身的直角状态,别的尚有 30 度倾向敌手。以 90 度角静止使 呆板人避开子弹的本领到达最大。附加的 30 度倾斜使呆板人具有必然的进攻力 ,并逐渐靠近方针。接着是代码的要害部门:假如呆板人发觉到能量下降介于 0.1 和 3.0 之间(火力范畴),那么呆板人就当即切换偏向,向左或向右移动 。很简朴。它会切换炮和雷达扫描的偏向,假定假如它在最后一次扫描中看到了 一个呆板人,那么当它再次扫过同一区域时还会再发明它。这机缘器人就会开炮 。因为我把炮和雷达接洽在一起,而扫描器是在它面朝敌手的那一刻被挪用的, 所以炮会正对着敌手开炮。最后,我会为下一回合记下敌手的能量。
清单 1. DodgeBot 的代码
import robocode.*;

public class DodgeBot extends AdvancedRobot

  double previousEnergy = 100;

  int movementDirection = 1;

  int gunDirection = 1;

  public void run() {

   setTurnGunRight(99999);

  }

  public void onScannedRobot(

   ScannedRobotEvent e) {

    // Stay at right angles to the opponent

    setTurnRight(e.getBearing()+90-

      30*movementDirection);
// If the bot has small energy drop,
// assume it fired
double changeInEnergy =
previousEnergy-e.getEnergy();
if (changeInEnergy>0 &&
changeInEnergy<=3) {
// Dodge!
movementDirection =
-movementDirection;
setAhead((e.getDistance()/4+25)movementDirection);
}
// When a bot is spotted,
// sweep the gun and radar
gunDirection = -gunDirection;
setTurnGunRight(99999*gunDirection);
// Fire directly at target
f i r e ( 2 ) ;
// Track the energy level
previousEnergy = e.getEnergy();
}
}
我在叫做 Wolverine 的呆板人上利用了这一能力,它别的利用了一些感到器 信息以使感受更精确。当敌手击中我的呆板人时,敌手得从头充能量。当我的机 器人击中敌手时,能量品级就会下降。呆板人大概同时感觉到这两件工作,所以 Wolverine 操作这一信息来抵消对等的能量颠簸。
这个能力还存在问题。子弹一发射,呆板人就移动,所以它最终大概会移回 炮弹轨迹之内。最好是在预计子弹要达到时再移动。
更严重的问题是,纵然您可以或许疑惑泛泛的对准,但实际上向旁边一步一步的 移动很容易预测。利用这一能力的最佳方法大概是让信息指导您的移动,而不是 让它节制。
您也许会想,这个能力这么简朴,您本身原本也是想获得的。不错。这个游 戏就是这样玩的,这也正是它为什么如此吸引人的缘故。Robocode 就象棋类游 戏,每新走一步城市是一个新的想法。
